

二维实体与属性
可创建圆、矩形、多边形及曲线边界实体,并设置质量、密度、质心、转动惯量、初始速度、角速度和静电荷等属性。

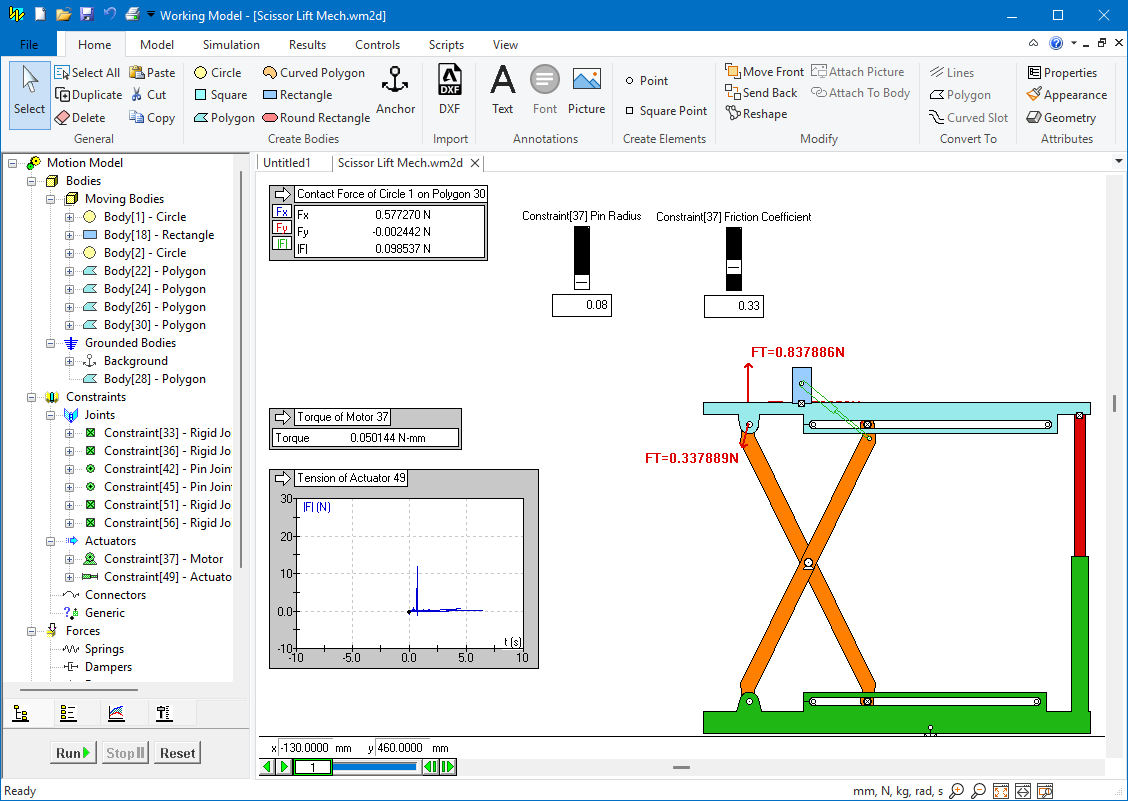
Working Model 2D 面向二维机构、机械系统和控制模型的概念设计与运动仿真。用户可在可视化工作区中建立刚体、约束、驱动与载荷,运行碰撞和摩擦计算,并以动画、矢量、数值或曲线观察系统响应。
可创建圆、矩形、多边形及曲线边界实体,并设置质量、密度、质心、转动惯量、初始速度、角速度和静电荷等属性。
使用销接、刚性连接、槽、曲线槽、杆、绳、滑轮和齿轮等元素构建连杆、导向和传动关系。
为模型添加电机、执行器、力、扭矩、线性或旋转弹簧与阻尼器,并通过数值、方程或表格定义输入。
自动处理实体之间的碰撞检测与响应,可设置静摩擦和动摩擦,用于观察凸轮、齿轮、车轮及多物体接触行为。
仿真过程中可运行、停止、重置、单步或暂停,并能通过界面控件修改参数,观察输入变化对系统行为的影响。
可测量位置、速度、加速度、力和扭矩等量,并用矢量、线图、条形图、数字表或仪表同步呈现。
绘制或导入二维几何,设置实体属性,并组织模型中的运动与固定部件。
添加关节、槽、弹簧、阻尼器、电机、执行器及外部载荷,定义初始条件。
执行仿真,通过动画、矢量、数值和曲线检查机构运动及受力状态。
修改几何、约束或控制参数,比较不同设置,并保存模型、结果或演示输出。
采用按建模任务组织的功能区,并通过模型浏览器以层级方式查看实体、约束、载荷、控制和结果对象。
可通过 MCP 接口连接兼容的 AI 助手,根据文字描述或草图信息辅助生成与调整二维机构模型。
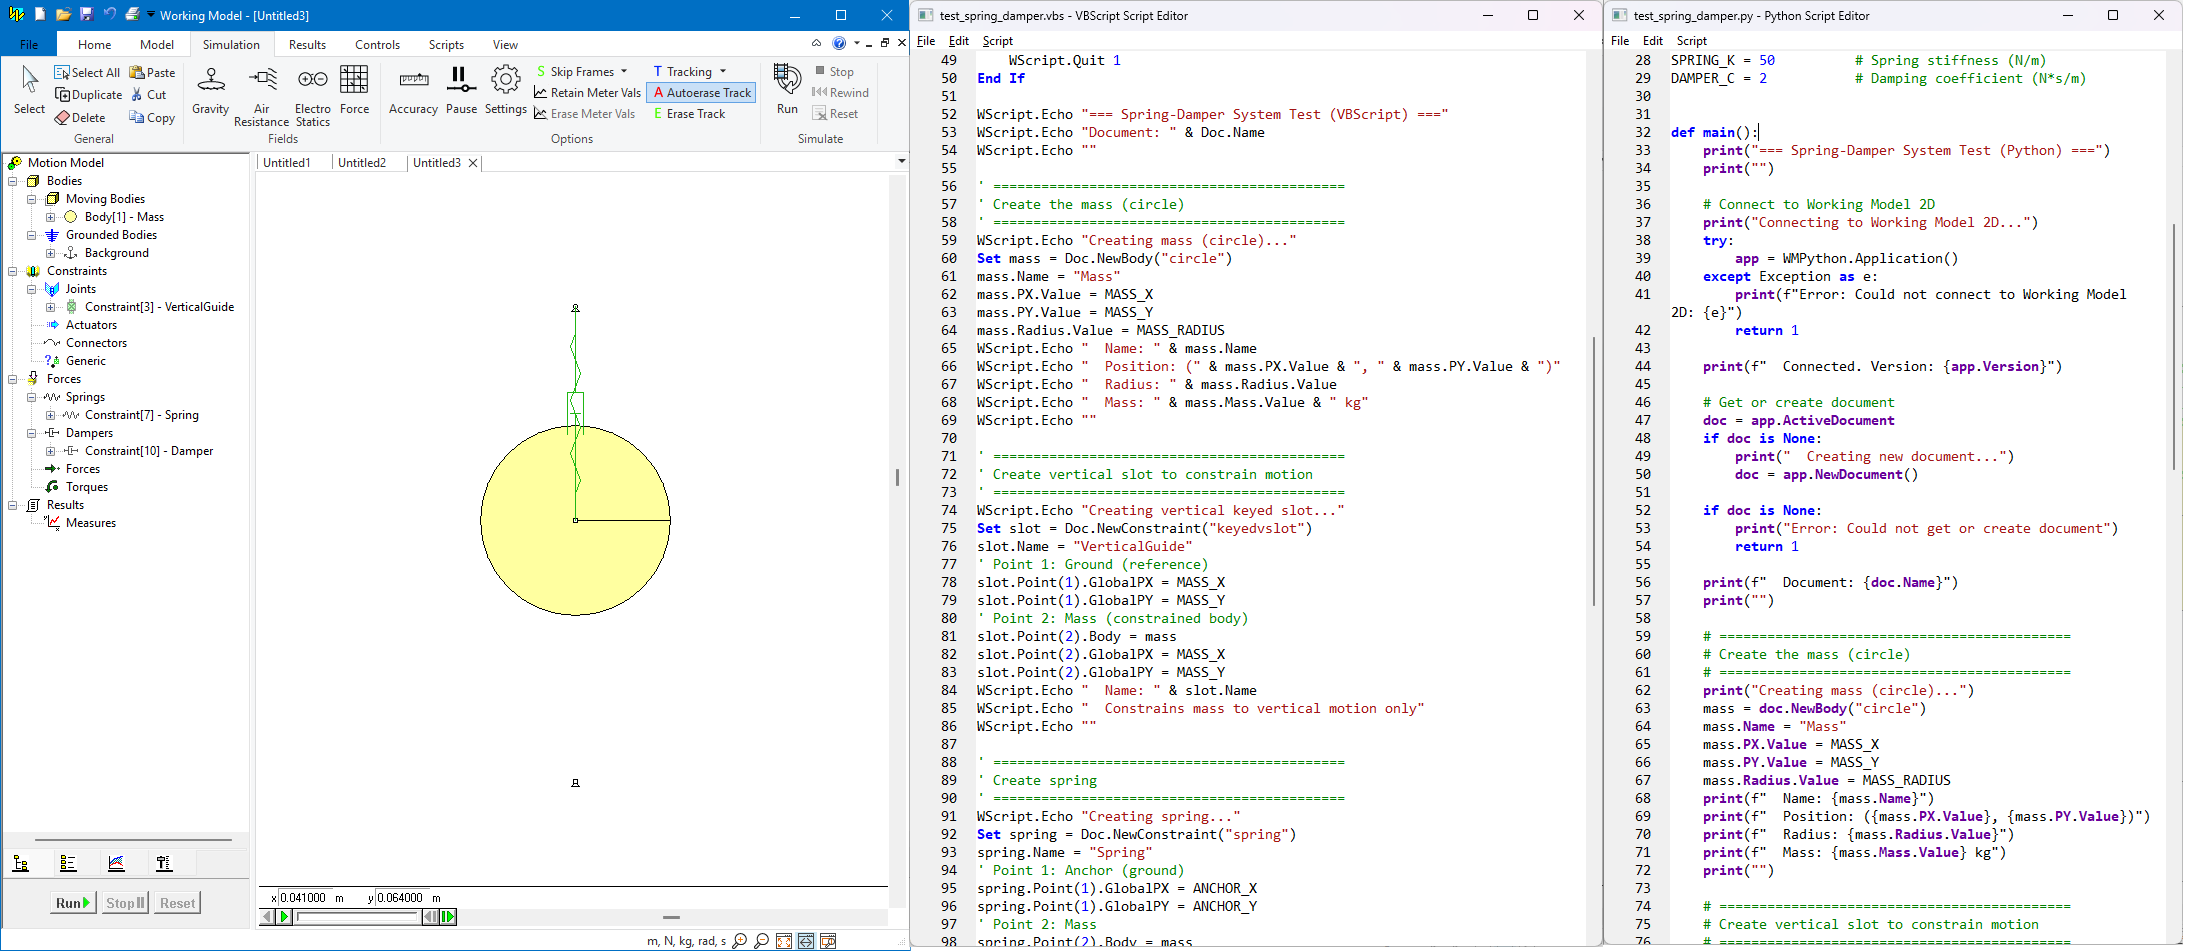
提供 COM 自动化接口及原生 Python 绑定,可从 VBScript、C++、C#、Visual Basic 或 Python 等环境访问模型对象。
集成 VBScript 与 Python 解释器和编辑器,支持语法高亮、缩进、行号及错误位置提示。
可与 Excel、MATLAB、Python 及用户 DLL 交换数据,用于参数控制、结果处理和自动化工作流。
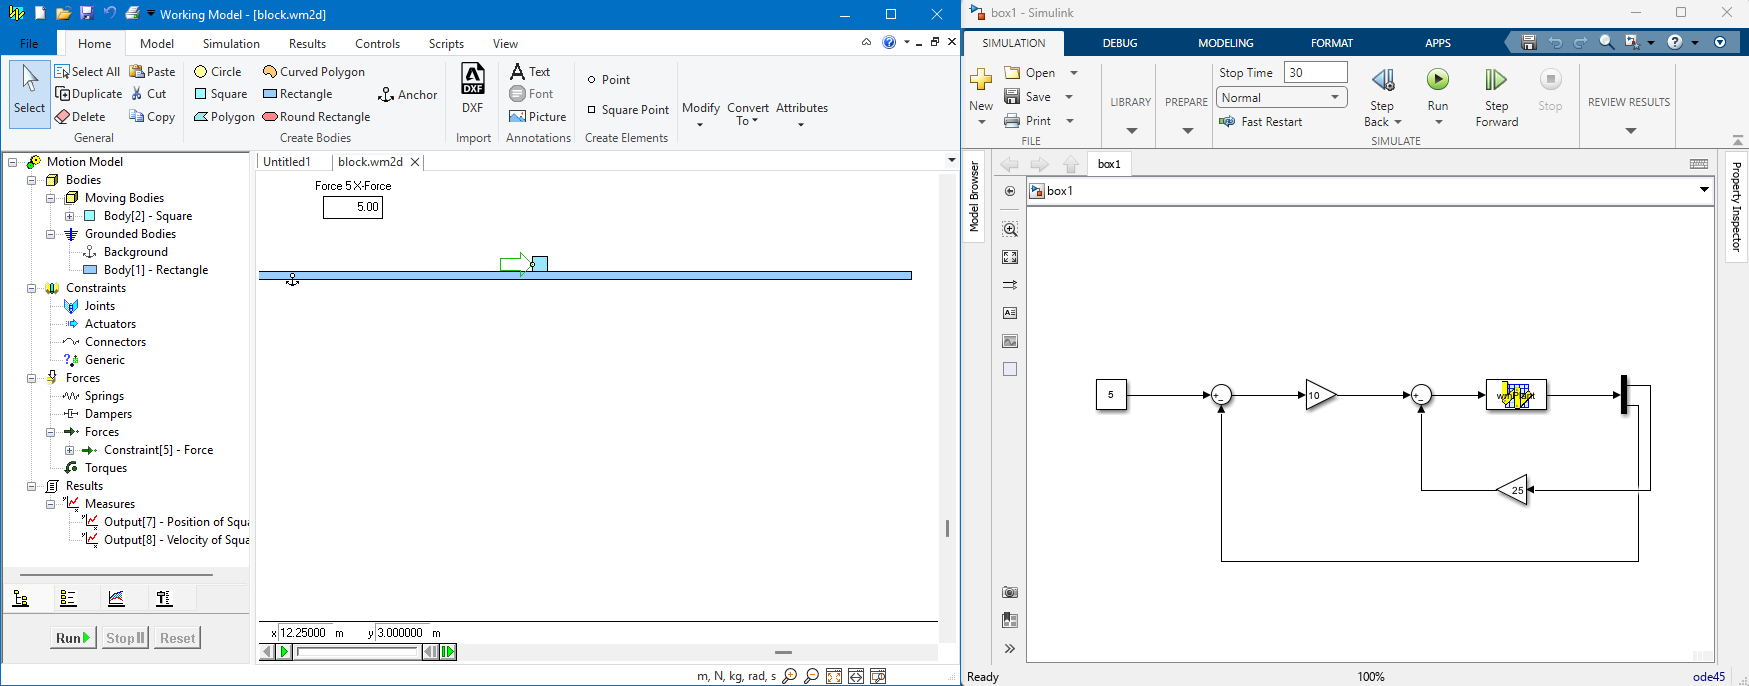
可作为控制系统中的被控对象参与 Simulink 联合仿真,在控制框图与二维机构模型之间传递输入和响应。

可导入 DXF 二维 CAD 几何,并使用数值、方程、滑块或表格组织参数。模型也可通过脚本和 API 批量创建或修改。
结果可在运行过程中显示为动画、矢量、曲线、条形图、数字表或仪表,并可记录仿真数据和生成 AVI 视频用于复核或展示。
产品面向 Microsoft Windows 平台。部署前应结合 Version 10 安装程序、计算机环境、许可服务器及 Excel、MATLAB、Python、Simulink 等外部接口版本确认兼容性。
Working Model 2D 商业许可提供 USB 加密锁和网络/浮动两类部署方式,不提供计算机绑定的单机许可。
教育单用户许可可选择计算机绑定或 USB 加密锁;多用户方案可选择计算机绑定或网络许可,具体方式需在订购时确定。
USB 加密锁适合在装有软件的不同计算机之间转移使用;网络/浮动许可由许可服务器分配并在客户端关闭软件后释放。
建立连杆、凸轮、齿轮、滑块、弹簧和执行器等二维模型,观察运动关系、干涉、接触与载荷变化。
将机构模型与控制输入、外部计算或 Simulink 模型连接,分析控制参数变化对运动响应的影响。
利用接触、碰撞、摩擦、运动轨迹及结果曲线重建二维事件过程,并比较不同初始条件或参数设置。
通过可交互的机构动画、力矢量、图表和仪表说明运动学、动力学、机械原理及控制相关概念。
可提供产品选型、许可方式咨询、安装部署建议、基础操作说明、模型建立与接口配置沟通,以及版本升级和后续技术支持。选型时建议说明模型类型、机构规模、碰撞与控制需求、外部软件接口及部署人数。
许可方案会因商业或教育用途、使用期限、部署方式、用户规模和支持服务而变化。实际可购配置、授权范围、维护服务和交付条件请以具体方案为准。